 SpanDraft
Euler-Bernoulli-Balkentheorie
Die Euler-Bernoulli-Balkentheorie beschreibt den Zusammenhang zwischen Belastung, inneren Schnittgrößen und Verformung eines Balkens. Dabei verknüpft sie drei Bereiche: die Geometrie der verformten Balkenachse, das elastische Werkstoff- und Querschnittsverhalten sowie das mechanische Gleichgewicht.1,2,3
SpanDraft verwendet diese Theorie in linearisierter Form für kleine Verschiebungen und Rotationen. Für alle folgenden Beziehungen gilt die Vorzeichenkonvention von SpanDraft. Andere Lehrbücher können bei Krümmung, Querkraft oder Streckenlast abweichende Vorzeichen verwenden, ohne dass sich dadurch die zugrunde liegende Mechanik ändert.
Verformung und Rotation
Die transversale Verschiebung der Balkenachse wird durch beschrieben. Im linearisierten Euler-Bernoulli-Modell entspricht die lokale Neigung der verformten Balkenachse der Rotation des Querschnitts1,2:
Wie im Kapitel Rechenmodell und Annahmen beschrieben, bleibt ein Querschnitt während der Biegung eben und senkrecht zur verformten Balkenachse. Rotation des Querschnitts und Neigung der Balkenachse sind in diesem Modell daher direkt miteinander gekoppelt.2
Bei großen Rotationen müsste die Geometrie der verformten Achse genauer beschrieben werden.1 SpanDraft verwendet die linearisierte Beziehung und setzt entsprechend kleine Verformungen voraus.
Krümmung der Balkenachse
Ändert sich die Rotation entlang des Balkens, ist die Balkenachse gekrümmt. Für kleine Rotationen kann die Krümmung durch die Ableitung der Rotation beschrieben werden1,3:
Die Krümmung beschreibt nicht die Größe der Durchbiegung selbst, sondern wie stark sich die Neigung der Balkenachse entlang ändert. Ein Balken kann an einer Stelle deutlich ausgelenkt sein und dort trotzdem nur eine geringe Krümmung besitzen.
Bei einer allgemeinen Kurve enthält die exakte Krümmung zusätzliche Terme der Neigung. Im linearen Balkenmodell werden sie aufgrund der Annahme kleiner Rotationen vernachlässigt.1,3
Biegemoment und Krümmung
Für einen linear-elastischen Euler-Bernoulli-Balken verbindet die Biegesteifigkeit das Biegemoment mit der Krümmung.1,3 Mit der in SpanDraft verwendeten Vorzeichenkonvention gilt:
Diese Beziehung zeigt unmittelbar die Bedeutung der Biegesteifigkeit: Bei gleichem Biegemoment führt ein größeres zu einer kleineren Krümmung.
Der Elastizitätsmodul beschreibt den Werkstoffeinfluss. Das Flächenträgheitsmoment beschreibt den Einfluss der Querschnittsgeometrie für die betrachtete Biegeachse.1 In SpanDraft sind Werkstoff und Querschnitt entlang des Balkens konstant; damit ist auch innerhalb einer Berechnung konstant.
Gleichgewicht am Balkenelement
Neben Kinematik und Werkstoffverhalten muss jeder Abschnitt des Balkens die Gleichgewichtsbedingungen erfüllen. Dazu wird gedanklich ein infinitesimal kurzer Balkenabschnitt der Länge betrachtet. An seinen Schnittflächen wirken Querkraft und Biegemoment; eine Streckenlast wirkt über die Länge des Elements.1,3,4
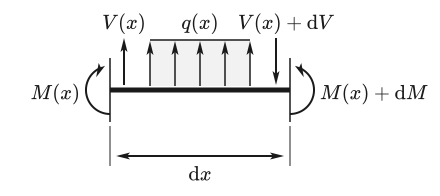
Aus dem Momentengleichgewicht ergibt sich mit der SpanDraft-Vorzeichenkonvention3,4:
Die Querkraft entspricht damit der Steigung des Biegemomentverlaufs.
Aus dem Kräftegleichgewicht folgt3,4:
Die Streckenlast entspricht somit der Steigung des Querkraftverlaufs.
Für zwei Stellen und folgt daraus3,4:
Entsprechend gilt für die Querkraft3,4:
Die vorzeichenbehaftete Fläche unter dem Querkraftverlauf bestimmt damit die Änderung des Biegemoments. Entsprechend bestimmt die Fläche unter der Streckenlast die Änderung der Querkraft.
Einzelkräfte und Einzelmomente werden gesondert betrachtet. An ihren Positionen können beziehungsweise sprunghaft wechseln. Die Beziehungen gelten innerhalb der zusammenhängenden Balkenabschnitte; die Sprungbedingungen werden im Kapitel Lasten, Lager und Schnittgrößen behandelt.
Differentialgleichung des Euler-Bernoulli-Balkens
Die bisherigen Beziehungen können miteinander verbunden werden. Aus sowie und folgt allgemein1,3:
Sind Elastizitätsmodul und Querschnitt entlang des Balkens konstant, kann vor die Ableitungen gezogen werden1,3:
Die Gleichung verbindet die äußere Streckenlast direkt mit der Verformung des Balkens. Sie ist eine lineare Differentialgleichung vierter Ordnung. Ihre Lösung hängt von Belastung, Lagerung sowie Rand- und Übergangsbedingungen ab.1,3
Analytisch
SpanDraft
SpanDraft verwendet über die gesamte Balkenlänge konstantes und einen konstanten Querschnitt. Das ausgewählte und damit sind daher konstant. Direkt eingegebene Streckenlasten besitzen innerhalb ihres jeweiligen Bereichs eine konstante Intensität; überlappende Lasten werden vorzeichenbehaftet addiert.
Die Lösung dieser Gleichungen für einen konkreten Balken gehört nicht zur Balkentheorie selbst. Sie wird im Kapitel Zustandsgrößen und Übertragung beschrieben.
Von der Belastung zur Verformung
Die zentralen Größen bilden eine zusammenhängende Beziehungskette1,3,4:
Die Beziehungskette zeigt die mathematischen Zusammenhänge zwischen den Größen. Jede Integration führt Integrationskonstanten ein. Die konkrete Lösung ergibt sich erst aus den Randbedingungen des Balkens und – bei mehreren Abschnitten – den Übergangsbedingungen zwischen ihnen.1,3
Aus einer gegebenen Streckenlast lässt sich daher nicht allein durch mehrfaches Integrieren eine eindeutige Durchbiegung bestimmen. Die Lagerung ist ein wesentlicher Bestandteil des mechanischen Problems.
Randbedingungen
Da die Balkendifferentialgleichung vierter Ordnung ist, benötigt ein durchgehend beschriebenes Biegeproblem vier unabhängige Randbedingungen.1,3 Diese können kinematische Größen wie Durchbiegung und Rotation oder statische Größen wie Biegemoment und Querkraft festlegen.
Typische Bedingungen an einem Balkenende sind1,3:
| Balkenende | Biegebedingungen |
|---|---|
| Einspannung | , |
| gelenkig gelagertes Ende ohne äußeres Endmoment | , |
| freies Ende ohne Endkraft und Endmoment | , |
Bei Zwischenlagern, konzentrierten Lasten oder mehreren Balkenabschnitten kommen zusätzliche Übergangs- und Verträglichkeitsbedingungen hinzu. Insbesondere bedeutet ein drehbares Zwischenlager nicht automatisch .1 Die mechanische Bedeutung der SpanDraft-Lager wird deshalb im Kapitel Lasten, Lager und Schnittgrößen getrennt behandelt.
Wichtig ist die Unterscheidung zwischen Randbedingung und Belastung: Eine Lagerbedingung schreibt eine Bewegung vor oder verhindert sie. Die notwendige Lagerreaktion ist zunächst unbekannt und ergibt sich aus der Lösung des gesamten Balkens.
Euler-Bernoulli und Timoshenko
Die Euler-Bernoulli-Theorie vernachlässigt die Verformung des Balkens durch Querschub.2,5 Die Rotation des Querschnitts ist deshalb unmittelbar an die Neigung der Balkenachse gekoppelt.
Die Timoshenko-Balkentheorie erweitert das Modell um die Querschubverformung.5 Querschnittsrotation und Neigung der Balkenachse sind dann voneinander unabhängige kinematische Größen.
Eine einzelne universelle Schlankheitsgrenze wird hier bewusst nicht angegeben. Ob die Vernachlässigung der Schubverformung für eine konkrete Anwendung angemessen ist, hängt unter anderem von Geometrie, Material und geforderter Genauigkeit ab.5
SpanDraft verwendet ausschließlich die Euler-Bernoulli-Theorie. Eine Timoshenko-Berechnung oder nachträgliche Schubkorrektur der Durchbiegung findet nicht statt.
Einordnung in SpanDraft
Diese Beziehungen bilden die Grundlage der Biegeberechnung:
Für konstantes folgt daraus Gleichung (7). Diese Gleichungen beschreiben noch kein numerisches Lösungsverfahren. Sie legen fest, welches mechanische Problem gelöst werden soll.
Das folgende Kapitel Lasten, Lager und Schnittgrößen konkretisiert Vorzeichen, Lastarten, Lagerbedingungen und Sprungstellen. Erst danach beschreibt die Gruppe „Rechenverfahren und Solver“ ab dem Kapitel Zustandsgrößen und Übertragung, wie SpanDraft das kontinuierliche Balkenproblem löst.
Quellen
- Dietmar Gross; Werner Hauger; Jörg Schröder; Wolfgang A. Wall. Technische Mechanik 2 — Elastostatik. 15. Auflage. Springer Vieweg, Berlin, Heidelberg. 2024. DOI 10.1007/978-3-662-68423-8. Abgerufen am .
- Tomasz Wierzbicki. Euler-Bernoulli Hypothesis. Structural Mechanics, Massachusetts Institute of Technology / MIT OpenCourseWare via Engineering LibreTexts. Abgerufen am .
- Tomasz Wierzbicki. Governing Equations. Structural Mechanics, Massachusetts Institute of Technology / MIT OpenCourseWare via Engineering LibreTexts. Abgerufen am .
- René Alderliesten. Relation Among Distributed Load, Shearing Force, and Bending Moment. Introduction to Aerospace Structures and Materials, Delft University of Technology / TU Delft Open via Engineering LibreTexts. Abgerufen am .
- COMSOL AB. The Beam Interface. Structural Mechanics Module Documentation. Abgerufen am .