 SpanDraft
Rechenmodell und Annahmen
Vom Bauteil zum Balkenmodell
Im Balkenmodell wird ein langgestrecktes Bauteil durch seine Balkenachse idealisiert. Statt den vollständigen dreidimensionalen Spannungs- und Verformungszustand im Volumen zu beschreiben, betrachtet das Balkenmodell die wesentlichen Bewegungen und inneren Kräfte entlang der Achse .1
Die Balkenachse beginnt in SpanDraft am linken Balkenende bei und verläuft nach rechts. Die axiale Verschiebung beschreibt eine Bewegung entlang dieser Achse. Die transversale Verschiebung beschreibt die Bewegung innerhalb der jeweils betrachteten Biegeebene. Zusätzlich beschreibt die Rotation des Querschnitts.
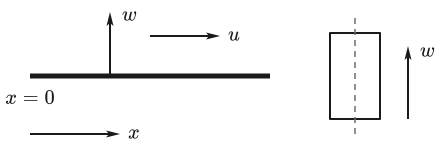
Ein räumliches Bauteil kann grundsätzlich in mehreren Ebenen gebogen werden. Das Modell betrachtet jeweils nur eine planare Biegeebene. Die dafür ausgewählte Biegeachse des Querschnitts bestimmt unter anderem das verwendete Flächenträgheitsmoment .1 Die positive transversale Richtung gehört zu dieser Biegeebene und ist nicht allgemein mit der geometrischen -Richtung des Querschnitts gleichzusetzen.
Werkstoff, Querschnitt und Steifigkeit
Bei einem linear-elastischen Werkstoff sind Normalspannung und Dehnung proportional1:
Der Elastizitätsmodul beschreibt die elastische Steifigkeit des Werkstoffs. Die Werkstoffsteifigkeit allein bestimmt das Balkenverhalten jedoch nicht. Auch die Querschnittsgeometrie beeinflusst, wie stark sich der Balken unter Last verformt.
Für eine axiale Beanspruchung ist die axiale Steifigkeit maßgebend. Dabei bezeichnet die Querschnittsfläche. Für einen Balken mit konstantem und gilt zwischen axialer Verschiebung und Normalkraft1:
Für die Biegung ist dagegen die Biegesteifigkeit entscheidend. Das Flächenträgheitsmoment bezieht sich auf die betrachtete Biegeachse. Ein größeres führt bei gleichem Biegemoment zu einer kleineren Krümmung des Balkens.1
Die Werkstoffkennwerte behandelt das Kapitel Werkstoffkennwerte. Querschnittsfläche, Flächenträgheitsmomente und Biegeachsen beschreibt das Kapitel Querschnittsgeometrie und Kennwerte.
Umsetzung in SpanDraft
SpanDraft verwendet für einen Balken ein konstantes Material und einen konstanten Querschnitt. Damit sind , und das für die ausgewählte Biegeachse verwendete entlang der gesamten Balkenlänge konstant. Der Solver verwendet davon die Biegesteifigkeit ; die Fläche geht über das Eigengewicht und die Auswertung ein.
Der aktuelle Funktionsumfang enthält keine axialen Lasten. Die Längsrichtung wird deshalb nicht als belastetes System gelöst: Axiale Verschiebung und Normalkraft sind überall genau null, und eine axiale Lagerreaktion ist, wo vorhanden, ebenfalls null. Geprüft wird in Längsrichtung nur, ob ein Lager die axiale Starrkörperbewegung verhindert. Im Folgenden konzentriert sich die technische Dokumentation daher auf die transversale Balkenbiegung.
Lineares Rechenmodell
Die Berechnung ist materiell und geometrisch linear.
Der Werkstoff wird im betrachteten Bereich als linear-elastisch angenommen. Nach Entlastung verbleibt innerhalb dieses Modells keine plastische Verformung.1
Gleichzeitig werden Verschiebungen und Rotationen als klein angenommen. Dadurch kann das Gleichgewicht am unverformten System formuliert werden. Änderungen der Balkengeometrie durch die Belastung wirken nicht auf Steifigkeit oder Gleichgewicht zurück.1
Aus der Linearität folgt das Superpositionsprinzip: Die Wirkung mehrerer Lasten entspricht der Summe ihrer Einzelwirkungen.1
Dabei steht allgemein für die Reaktion des linearen Systems, beispielsweise eine Verschiebung, Lagerreaktion oder Schnittgröße. Mehrere gleichzeitig wirkende Lasten können daher überlagert werden. Überlappen sich Streckenlasten, werden ihre Intensitäten im gemeinsamen Bereich vorzeichenbehaftet addiert.1
Das Superpositionsprinzip gilt nur innerhalb der Annahmen des linearen Modells. Große Verformungen, plastisches Werkstoffverhalten und andere nichtlineare Effekte sind darin nicht enthalten.
Euler-Bernoulli-Annahme
Für die Biegung verwendet SpanDraft die Euler-Bernoulli-Balkentheorie. Die zentrale kinematische Annahme lautet:
Querschnitte, die vor der Verformung eben und senkrecht zur Balkenachse stehen, bleiben auch während der Verformung eben und senkrecht zur verformten Balkenachse.1,2
Damit entspricht die Rotation eines Querschnitts der lokalen Neigung der Balkenachse. Eine zusätzliche Verformung durch Querschub wird im Euler-Bernoulli-Modell nicht berücksichtigt.2,3
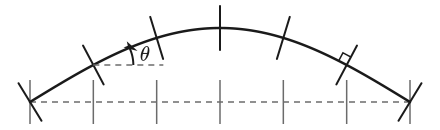
Aus dieser Annahme ergeben sich die Beziehungen zwischen Durchbiegung, Rotation, Krümmung und Biegemoment. Sie werden im Kapitel Euler-Bernoulli-Balkentheorie hergeleitet.
Gültigkeitsbereich und Grenzen
Das Balkenmodell ist eine bewusste Idealisierung. Seine Ergebnisse gelten innerhalb der zugrunde gelegten Annahmen.
Analytisch
Die lineare Euler-Bernoulli-Theorie setzt linear-elastisches Werkstoffverhalten sowie kleine Verschiebungen und Rotationen voraus. Querschubverformungen und geometrische Nichtlinearität werden vernachlässigt. Erweiterte Balkenmodelle können darüber hinaus beispielsweise veränderliche Steifigkeiten oder Schubverformungen berücksichtigen.1,2,3
SpanDraft
SpanDraft berechnet einen einzelnen geraden Balken mit konstantem Material und konstantem Querschnitt. Pro Berechnung wird genau eine Biegeachse und damit eine planare Biegeebene betrachtet. Räumliche Balkenorientierung, gleichzeitige biaxiale Biegung, belastete Längsrichtung, elastische Lager, Lagerbewegungen, Gelenke, veränderliche Steifigkeit, nicht konstante Streckenlasten, Timoshenko-Schubverformung, geometrische Nichtlinearität und Stabilitätsnachweise wie Knicken sind nicht Bestandteil des Solvers.
Die ausgeschlossenen Effekte sind in realen Bauteilen nicht grundsätzlich vernachlässigbar. Die Modellgrenzen legen vielmehr fest, welches mechanische Problem SpanDraft berechnet und unter welchen Voraussetzungen die Ergebnisse gelten.
Weiterführende Kapitel
Einen kompakten Überblick über die Modellgrenzen für die Anwendung gibt die Hilfe unter Was SpanDraft berechnet – und was nicht.
Die Euler-Bernoulli-Balkentheorie beschreibt den Zusammenhang zwischen Streckenlast, Querkraft, Biegemoment, Krümmung, Rotation und Durchbiegung.
Lasten, Lager und Schnittgrößen legt die verwendeten Vorzeichen fest und erläutert äußere Lasten, Lagerreaktionen, Randbedingungen und innere Schnittgrößen.
Die späteren Kapitel zu Werkstoffen und Querschnitten beschreiben die Kennwerte, aus denen unter anderem entsteht. Wie SpanDraft das kontinuierliche mechanische Problem löst, behandelt anschließend das Kapitel Zustandsgrößen und Übertragung.
Quellen
- Dietmar Gross; Werner Hauger; Jörg Schröder; Wolfgang A. Wall. Technische Mechanik 2 — Elastostatik. 15. Auflage. Springer Vieweg, Berlin, Heidelberg. 2024. DOI 10.1007/978-3-662-68423-8. Abgerufen am .
- Tomasz Wierzbicki. Euler-Bernoulli Hypothesis. Structural Mechanics, Massachusetts Institute of Technology / MIT OpenCourseWare via Engineering LibreTexts. Abgerufen am .
- COMSOL AB. Beam. Structural Mechanics Module Documentation. Abgerufen am .