 SpanDraft
Lasten, Lager und Schnittgrößen
Ein Balkenproblem wird nicht allein durch seine Steifigkeit bestimmt. Ebenso entscheidend sind äußere Lasten und Lagerbedingungen. Aus ihnen entstehen Lagerreaktionen und innere Schnittgrößen.1,2
Für eine eindeutige Interpretation ist eine feste Vorzeichenkonvention notwendig. Gerade bei Querkraft, Biegemoment und Streckenlast verwenden Lehrbücher und Berechnungsprogramme unterschiedliche Konventionen. Die folgenden Definitionen gelten verbindlich für SpanDraft.
Koordinaten und Vorzeichen
Die Balkenachse beginnt am linken Balkenende bei und verläuft nach rechts. Positive axiale Verschiebungen zeigen nach rechts, positive transversale Verschiebungen nach oben. Positive Rotationen und äußere Momente wirken gegen den Uhrzeigersinn.
Positive Einzelkräfte und positive Streckenlasten wirken nach oben.
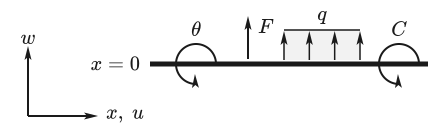
Für die inneren Schnittgrößen gilt:
- für Zug,
- für ein positives, sagendes Biegemoment,
- gemäß der Definition .
Damit gilt innerhalb eines zusammenhängenden Balkenabschnitts zugleich .
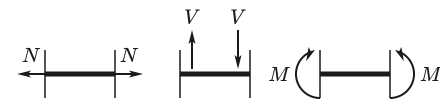
Andere Quellen können beispielsweise eine nach unten wirkende Streckenlast als positiv definieren oder ein anderes Vorzeichen für die Querkraft verwenden.1,3,4 Solche Konventionen sind ebenfalls möglich, dürfen aber nicht mit den SpanDraft-Vorzeichen vermischt werden.
Äußere Lasten, Lagerreaktionen und Schnittgrößen
Dabei sind drei Arten mechanischer Größen zu unterscheiden.1,2
Äußere Lasten sind vorgegeben. Dazu gehören beispielsweise eine eingegebene Einzelkraft, ein Einzelmoment oder eine Streckenlast.
Lagerreaktionen entstehen, weil Lager bestimmte Bewegungen verhindern. Ihre Größe ist nicht vorgegeben, sondern ergibt sich aus der Berechnung.
Schnittgrößen beschreiben die inneren Kräfte und Momente im Balken. Sie werden sichtbar, wenn der Balken an einer Stelle gedanklich geschnitten wird.1,2
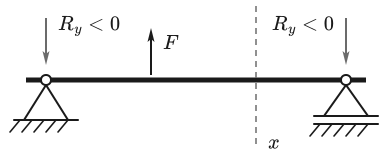
Der gedachte Schnitt trennt den Balken in zwei Teilkörper. Beim Freischneiden werden die Wirkungen des entfernten Balkenteils am Schnittufer durch innere Schnittgrößen ersetzt. Für das ebene Balkenmodell sind dies die Normalkraft , die Querkraft und das Biegemoment .1,2
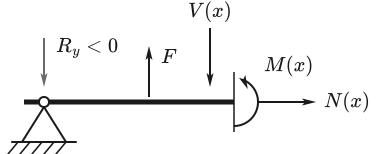
Schnittgrößen sind keine zusätzlich eingegebenen Lasten. Sie ergeben sich aus Gleichgewicht, Lagerbedingungen und Verformung des Balkens.
Lastarten
Einzelkraft
Eine Einzelkraft greift an einer bestimmten Position des Balkens an. In SpanDraft ist eine positive Kraft nach oben und eine negative Kraft nach unten gerichtet.
Eine konzentrierte Kraft verursacht an ihrer Position einen Sprung im Querkraftverlauf.3,4 Ohne zusätzliches Einzelmoment bleibt der Biegemomentverlauf stetig; nur seine Steigung ändert sich.
Einzelmoment
Ein konzentriertes äußeres Moment wird hier mit bezeichnet, damit ausschließlich das innere Biegemoment bezeichnet.
Positive äußere Momente wirken gegen den Uhrzeigersinn. Ein Einzelmoment erzeugt einen Sprung im Biegemoment, nicht aber in der Querkraft.3,4
Streckenlast
Eine Streckenlast — auch Linienlast genannt — beschreibt eine über eine Balkenlänge verteilte Kraft. Ihre Intensität besitzt die Einheit .1,2
In der allgemeinen Balkentheorie kann ortsabhängig sein.3 SpanDraft verwendet konstante Streckenlasten zwischen einer Start- und einer Endposition.
Mehrere Streckenlasten dürfen sich überlagern. Innerhalb eines gemeinsamen Bereichs werden ihre Intensitäten vorzeichenbehaftet addiert.
Eigengewicht
Ist das Eigengewicht aktiviert, erzeugt SpanDraft daraus eine zusätzliche konstante Streckenlast über die gesamte Balkenlänge.
mit der Standardfallbeschleunigung . ist die Materialdichte und die Querschnittsfläche. Das negative Vorzeichen folgt aus der SpanDraft-Konvention: Das Eigengewicht wirkt nach unten.
Für den Solver ist das Eigengewicht eine gewöhnliche konstante Streckenlast. Lediglich ihre Intensität wird aus Material und Querschnitt berechnet.
Lager als Randbedingungen
Lager verhindern bestimmte Bewegungen des Balkens.1,5 Im ebenen SpanDraft-Modell hat jeder Punkt der Balkenachse drei kinematische Freiheitsgrade: die axiale Verschiebung , die transversale Verschiebung und die Rotation . Ein Lager legt fest, welche davon an seiner Position gesperrt sind. Stehen verschiedene Lagerarten an derselben Position, vereinigen sich ihre Sperren.
| Lager | Symbol | |||
|---|---|---|---|---|
| Einspannung | 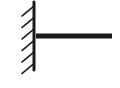 | gesperrt | gesperrt | gesperrt |
| Festlager | 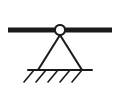 | gesperrt | gesperrt | frei |
| Loslager | 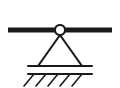 | frei | gesperrt | frei |
Eine gesperrte Bewegung kann eine entsprechende Lagerreaktion hervorrufen.1,5 Eine Sperre von kann zu einer axialen Reaktion führen, eine Sperre von zu einer transversalen Reaktion und eine gesperrte Rotation zu einem Reaktionsmoment. SpanDraft gibt je Lagerposition und gesperrter Richtung genau eine Reaktion aus. Da es keine äußeren Axiallasten gibt, ist die axiale Reaktion dort stets null.
Eine Lagerreaktion kann trotzdem null sein. Ein Freiheitsgrad kann gesperrt sein, ohne dass der betrachtete Lastfall dort eine Kraft oder ein Moment erfordert.
Bei mehreren Lagern müssen alle Lagerbedingungen gemeinsam mit Gleichgewicht und Verformungsverträglichkeit erfüllt sein.1,5
Ein Lager ist nicht automatisch ein Gelenk
Besonders bei Durchlaufträgern muss zwischen einem Lager und einer inneren Gelenkfreigabe unterschieden werden.1,5
Ein Festlager oder Loslager verhindert in SpanDraft die transversale Verschiebung (). Die Rotation bleibt dort jedoch frei. Daraus folgt an einem Zwischenlager nicht, dass das Biegemoment ebenfalls null sein muss: kann dort gelten.1
In SpanDraft bleibt der Balken am Zwischenlager durchgehend. Die angrenzenden Balkenabschnitte teilen sich dort dieselbe Rotation; eine innere Momentenfreigabe gibt es nicht.
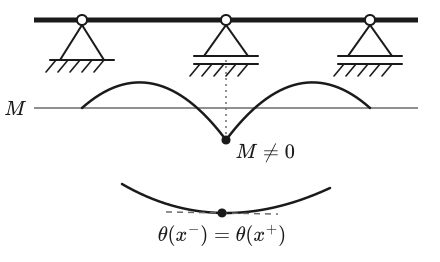
Bei einem inneren Gelenk ist das Biegemoment dagegen null, und die Rotationen der angrenzenden Balkenabschnitte sind nicht gekoppelt. Sie können voneinander verschieden sein.1,5
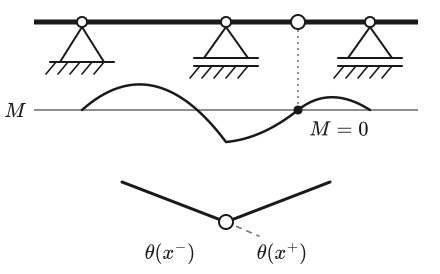
An einem gelenkig gelagerten Balkenende ergibt sich ohne zusätzliches äußeres Endmoment . Dort ist kein weiterer Balkenabschnitt vorhanden, über den ein inneres Moment übertragen werden könnte.1,6
SpanDraft besitzt derzeit keine inneren Gelenkfreigaben.
Statisch bestimmte und statisch unbestimmte Systeme
Bei einem statisch bestimmten System lassen sich die unbekannten Lagerreaktionen allein aus den Gleichgewichtsbedingungen bestimmen.1,5
Bei einem statisch unbestimmten System reichen die Gleichgewichtsbedingungen nicht aus. Zusätzlich müssen die Verformungen des Balkens mit den Lagerbedingungen verträglich sein.1,5 Ein typisches Beispiel ist ein Durchlaufträger mit mehreren vertikalen Lagern.
Für ein ebenes Gesamtsystem gelten die Gleichgewichtsbedingungen
Reichen die Gleichgewichtsbedingungen nicht aus, kommen zusätzliche Verträglichkeitsbedingungen hinzu.
SpanDraft kann sowohl statisch bestimmte als auch statisch unbestimmte Balkensysteme berechnen. Wie die Lagerbedingungen in das Gleichungssystem eingehen, beschreibt das Kapitel Stationen und Gleichungssystem.
Warum ändert ein anderes E nicht automatisch die Lagerreaktionen?
Bei allgemeinen statisch unbestimmten Tragwerken hängt die Reaktionsverteilung von den relativen Steifigkeiten der beteiligten Bereiche ab. SpanDraft verwendet jedoch über den gesamten Balken ein konstantes Material und einen konstanten Querschnitt. Wird über den gesamten Balken mit demselben Faktor skaliert, bleiben die Lagerreaktionen bei unveränderten Lasten, Geometrie und Lagerung gleich. Durchbiegungen und Rotationen ändern sich dagegen mit der Biegesteifigkeit. Statische Unbestimmtheit bedeutet daher, dass die Verformungsverträglichkeit für die Lösung benötigt wird. Eine Änderung des Elastizitätsmoduls allein führt nicht automatisch zu anderen Lagerreaktionen.1
Abschnittsweise Beschreibung des Balkens
Bei mehreren Lasten und Lagern gelten entlang des Balkens nicht überall dieselben Funktionsvorschriften.
Besondere Positionen sind beispielsweise Einzelkräfte, Einzelmomente, Lager sowie Anfang und Ende einer Streckenlast. Zwischen solchen Stellen gelten jeweils zusammenhängende Beziehungen für , , , und .3,4,6
An einer Abschnittsgrenze kann sich die Funktionsvorschrift ändern, ohne dass die betrachtete Größe springt.
Bei einem durchgehenden Balken ohne inneres Gelenk bleiben und an gewöhnlichen inneren Last- und Lagerstellen kontinuierlich. Schnittgrößen können dagegen an konzentrierten Kräften, Momenten oder Lagerreaktionen Sprünge besitzen.1,3,6
Die abschnittsweise Beschreibung gehört zum mechanischen Modell. Sie entsteht nicht erst durch die Darstellung im Diagramm.
Sprungstellen und einseitige Werte
An einer inneren Stelle kennzeichnen und die Betrachtung unmittelbar links beziehungsweise rechts der Stelle.3,6 An einer stetigen Stelle stimmen beide überein; an einer Sprungstelle sind oder möglich. An einer Sprungstelle ist der Wert von oder daher nur zusammen mit der betrachteten Seite eindeutig.
Sprung der Querkraft
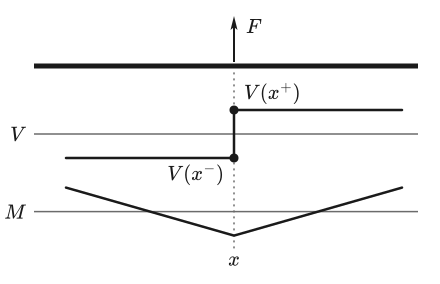
Wirkt an eine konzentrierte Einzelkraft oder eine transversale Lagerreaktion, gilt mit der SpanDraft-Vorzeichenkonvention3,4:
Eine positive, nach oben gerichtete Kraft erzeugt einen positiven Sprung des Querkraftverlaufs; eine nach unten gerichtete Kraft einen negativen. Im Momentenverlauf entsteht an dieser Stelle ein Knick.
Sprung des Biegemoments
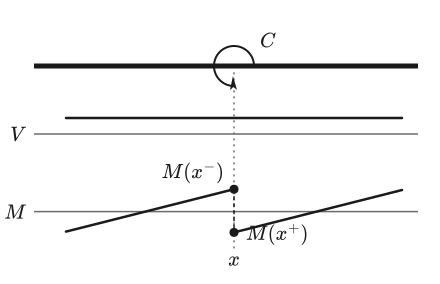
Für ein konzentriertes äußeres Moment beziehungsweise ein Reaktionsmoment gilt3,4:
Nach dieser Konvention erzeugt ein positives, gegen den Uhrzeigersinn wirkendes äußeres Moment einen negativen Sprung im Biegemoment. Die Querkraft bleibt dabei stetig.
Beginn und Ende einer Streckenlast
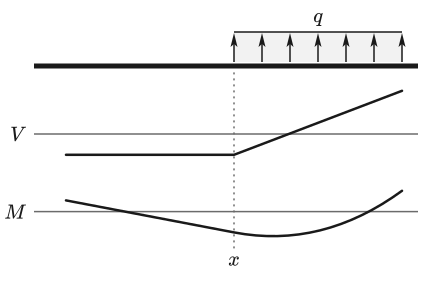
Beginnt, endet oder ändert sich eine Streckenlast, entsteht dadurch allein weder ein Sprung in noch in .3,4,6 Stattdessen ändert sich die Ableitung der Querkraft:
Bei einer konstanten Streckenlast ist innerhalb des belasteten Abschnitts linear. Weil gilt, ist der Momentenverlauf dort quadratisch oder von niedrigerem Grad.3,4
SpanDraft behandelt die einseitigen Grenzwerte getrennt. Schnittgrößen werden an Sprungstellen weder gemittelt noch geglättet. Bei einem durchgehenden Balken ohne inneres Gelenk bleiben und an Last- und Lagerstellen dagegen stetig.
Wie SpanDraft die einseitigen Werte aus den angrenzenden Stücken des Balkens bestimmt, erläutert das Kapitel Kontinuierliche Ergebnisse und Extremwerte.
Zusammenhang mit den Ergebnisdiagrammen
Die Querkraft- und Biegemomentdiagramme in SpanDraft sind grafische Darstellungen der Funktionen und . Ihre Form folgt unmittelbar aus3,4,6:
Daraus lassen sich einige typische Verläufe direkt ablesen3,4:
- Ein horizontaler Momentenverlauf bedeutet .
- Eine konstante Querkraft führt zu einem linearen Momentenverlauf.
- Eine konstante Streckenlast führt zu einem linearen Querkraftverlauf und einem quadratischen Momentenverlauf.
- Ein Sprung ist kein Darstellungsfehler, sondern kann Bestandteil der mechanischen Lösung sein.
Die Diagramme visualisieren die berechneten Funktionen. Die Berechnung der kontinuierlichen Ergebnisfelder und ihre grafische Abtastung sind in SpanDraft getrennte Schritte.
Einordnung in SpanDraft
SpanDraft verwendet im aktuellen Balkenmodell transversale Einzelkräfte, Einzelmomente, konstante Streckenlasten und optional das Eigengewicht als daraus abgeleitete konstante Streckenlast. Als Lager stehen Einspannung, Festlager und Loslager zur Verfügung; mehrere Lagerpositionen und damit auch statisch unbestimmte Systeme sind möglich.
Die Eingabe in der Anwendung erklärt die Hilfe unter Lager und Randbedingungen sowie Kräfte, Momente und Streckenlasten.
Nicht Bestandteil des aktuellen Modells sind insbesondere ortsveränderliche Streckenlastfunktionen, vorgegebene Lagerbewegungen, innere Gelenkfreigaben und vom Benutzer definierbare axiale Lasten.
Zusammen mit der Euler-Bernoulli-Balkentheorie legen diese Lasten und Randbedingungen das kontinuierliche mechanische Problem fest. Die Gruppe „Rechenverfahren und Solver“ beschreibt anschließend, wie SpanDraft daraus Zustandsgrößen überträgt, Randbedingungen an den Stationen einbringt und Verschiebungen, Schnittgrößen und Verformungen bestimmt.
Quellen
- Dietmar Gross; Werner Hauger; Jörg Schröder; Wolfgang A. Wall. Technische Mechanik 2 — Elastostatik. 15. Auflage. Springer Vieweg, Berlin, Heidelberg. 2024. DOI 10.1007/978-3-662-68423-8. Abgerufen am .
- René Alderliesten. Basic Definitions. Introduction to Aerospace Structures and Materials, Delft University of Technology / TU Delft Open via Engineering LibreTexts. Abgerufen am .
- René Alderliesten. Relation Among Distributed Load, Shearing Force, and Bending Moment. Introduction to Aerospace Structures and Materials, Delft University of Technology / TU Delft Open via Engineering LibreTexts. Abgerufen am .
- Daniel W. Baker; William Haynes. Relation Between Loading, Shear and Moment. Engineering Statics: Open and Interactive via Engineering LibreTexts. Abgerufen am .
- Felix Udoeyo. Equilibrium Structures, Support Reactions, Determinacy and Stability of Beams and Frames. Structural Analysis via Engineering LibreTexts. Abgerufen am .
- Tomasz Wierzbicki. Governing Equations. Structural Mechanics, Massachusetts Institute of Technology / MIT OpenCourseWare via Engineering LibreTexts. Abgerufen am .