 SpanDraft
Zustandsgrößen und Übertragung
Vom Randwertproblem zur Übertragung
Die Euler-Bernoulli-Balkentheorie beschreibt die Biegung mit vier Differentialbeziehungen erster Ordnung. In den Vorzeichen von SpanDraft lauten sie:
Zusammengesetzt ergeben sie . Lager und Balkenenden geben an verschiedenen Stellen Randbedingungen vor; mathematisch ist das ein Randwertproblem. Von Hand wird es abschnittsweise integriert: Jeder Abschnitt bringt vier Integrationskonstanten mit, die aus Rand- und Übergangsbedingungen bestimmt werden.
SpanDraft verwendet dieselbe Integration, ordnet sie aber anders. Die vier Integrationskonstanten eines Abschnitts sind nichts anderes als die vier Größen am Abschnittsanfang. Sie bilden den Zustand
Kennt man den Zustand an einer Stelle, legt Gleichung (1) ihn im ganzen Abschnitt fest, solange dort keine Lager liegen. In der Technischen Mechanik heißt dieses Vorgehen Übertragungsverfahren; die Numerik spricht bei mehreren gekoppelten Abschnitten von Mehrfachschießen.1,2 Wie die Abschnitte an Lagern und Balkenenden zusammengesetzt werden, beschreibt das Kapitel Stationen und Gleichungssystem.
Analytisch
Bei der Handrechnung werden die Integrationskonstanten jedes Abschnitts als unbekannte Zahlen geführt. Für jeden Lager- und Lastfall entsteht ein eigenes Gleichungssystem aus Rand- und Übergangsbedingungen.
SpanDraft
SpanDraft führt dieselben Konstanten als physikalische Zustandsgrößen am Abschnittsanfang. Die Übertragung innerhalb des Abschnitts ist für alle Modelle gleich; nur die Bedingungen an Lagern und Enden unterscheiden sich.
Übertragungsbeziehungen im Abschnitt
Ein Abschnitt beginnt an einer Station und reicht bis zur nächsten. Die lokale Koordinate wird vom Abschnittsanfang gemessen. Der Freischnitt eines Stücks von der Station bis zur Stelle zeigt, woraus sich der Zustand an dieser Stelle zusammensetzt: aus dem Zustand am Anfang und aus den Lasten dazwischen.
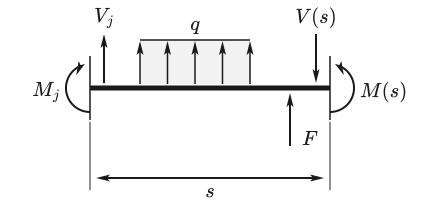
Das Gleichgewicht der vertikalen Kräfte liefert , das Momentengleichgewicht um das rechte Schnittufer liefert . Zweimaliges Integrieren von ergibt Rotation und Durchbiegung. Mit konstantem im Abschnitt gilt:
Darin ist der Zustand unmittelbar rechts der Station. Die Lastintegrale , , und enthalten alle Lasten hinter der Station bis zur Stelle . Lasten genau an der Station stecken bereits im Zustand rechts von ihr. Eine Last genau an der Stelle zählt auf der rechten Seite mit, auf der linken nicht. Ohne Last sind die Lastintegrale null.
In Matrixform wird der Aufbau deutlich. Der Zustand an der Stelle ist der übertragene Anfangszustand plus der Lastanteil:
Die Übertragungsmatrix ist eine obere Dreiecksmatrix mit Einsen auf der Hauptdiagonale. Ihre Einträge sind Polynome in s; Exponentialfunktionen, wie sie etwa bei elastischer Bettung auftreten, kommen nicht vor. Für einen sehr kurzen Abschnitt ist sie nahezu die Einheitsmatrix: Die Zustände an seinen beiden Enden unterscheiden sich nur wenig, und große Zahlen entstehen nicht. Diese Eigenschaft nutzt die numerische Lösung.
Lastintegrale
Die Lastintegrale beschreiben, wie eine Last den Zustand hinter ihrer Angriffsstelle verändert. Eine Last an der Stelle wirkt erst ab . Das drückt die Föppl-Klammer aus:3
Für ist die Klammer stetig und an der Stelle null. Für springt sie dort von 0 auf 1. An der Sprungstelle selbst wird sie nicht als Funktionswert, sondern als einseitiger Grenzwert ausgewertet, entsprechend der Seite, die SpanDraft bei jeder Auswertung ausdrücklich verlangt: links () mit 0, rechts () mit 1. Der linksseitige Zustand an einer Einzelkraft oder einem Einzelmoment enthält die Last also noch nicht, der rechtsseitige bereits vollständig.
Für die drei Lastarten von SpanDraft folgen die Lastintegrale aus Gleichung (1) durch Integration. Die Einzelkraft lässt springen, das Einzelmoment lässt um − springen, und die Streckenlast zwischen und ändert die Steigung von . Die Vorzeichen folgen dem Kapitel Lasten, Lager und Schnittgrößen: Kräfte und Streckenlasten sind nach oben positiv, Momente gegen den Uhrzeigersinn.
| Last | ||
|---|---|---|
| Einzelkraft bei | ||
| Einzelmoment bei | 0 | |
| Streckenlast von bis |
Mehrere Lasten werden addiert. Die Anteile für Rotation und Durchbiegung entstehen durch weiteres Integrieren, wobei jeder Term nach derselben Regel integriert wird; durch geteilt werden sie erst in Gleichung (3):
Für die Streckenlast ergibt das zum Beispiel
Abbildung 2 zeigt den Querkraftanteil einer Streckenlast: Er wächst im Lastbereich linear und bleibt dahinter konstant gleich der Resultierenden.
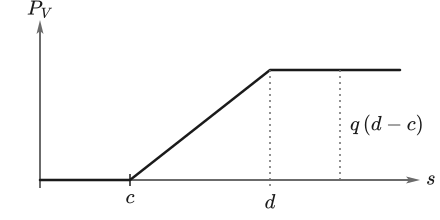
Die Lasten wirken damit genau an ihrer eingegebenen Position und über ihre genauen Grenzen. Eine Streckenlast wird nicht durch Punktlasten ersetzt und nicht auf benachbarte Punkte verteilt. Eine Last ändert nur den Lastanteil in Gleichung (4), nicht die Übertragungsmatrix.
Vertiefung: auslöschungsarme Auswertung kurzer Lasten
Für eine Stelle hinter einer Streckenlast mit der Länge und dem Abstand vom Lastende enthalten die Lastintegrale Differenzen wie . Bei einer sehr kurzen Last weit vor der Stelle sind beide Terme fast gleich groß, und ihre Differenz verliert in Gleitkommarechnung Stellen. SpanDraft wertet die Integrale deshalb in einer ausmultiplizierten Form aus, in der nur positive Terme in und vorkommen:4
Die Form zeigt die Mechanik unmittelbar: Hinter der Last wirkt ihre Resultierende mit dem Hebelarm bis zur Lastmitte. Auch eine nur Nanometer lange Last behält so ihre Resultierende und ihr erstes Moment. Abstände bildet SpanDraft stets direkt aus den gespeicherten Koordinaten, nie aus bereits gerundeten Zwischenwerten.
Beispiel: Kragarm unter Streckenlast
Ein links eingespannter Kragarm mit trägt die Streckenlast über die ganze Länge; . Der Balken besteht aus einem einzigen Abschnitt. An der Einspannung sind und , unbekannt sind und . Am freien Ende müssen Moment und Querkraft verschwinden. Mit Gleichung (3) und den Lastintegralen der Streckenlast folgt:
Das ist die bekannte Lösung der Balkentheorie.3 Mit den Zahlen ergeben sich , und . SpanDraft liefert dieselben Werte: Die Lagerreaktionen sind 1500 N und 2250 Nm, die Endverschiebung −3,01339 mm. Kein Ansatz und keine Unterteilung muss dafür feiner gewählt werden.
Mehrere Streckenlasten und Eigengewicht
Überlappende Streckenlasten bleiben eigenständige Lasten. Ihre Lastintegrale werden addiert; an jeder Lastgrenze ändert sich die resultierende Intensität, dazwischen ist sie konstant. Die Lastgrenzen sind Stellen, an denen sich der Verlauf ändert, aber keine Stellen, an denen neue Unbekannte entstehen. SpanDraft nennt sie Ereignisstationen.
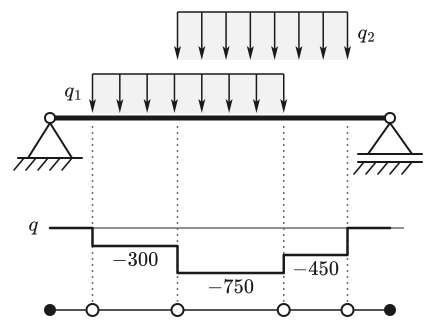
Auch das Eigengewicht durchläuft denselben Weg: Es wird im Modell als konstante Streckenlast über die gesamte Länge abgeleitet und benötigt keine besondere Behandlung.
Warum kein Diskretisierungsfehler entsteht
Für die Lastarten von SpanDraft sind die Lastintegrale Polynome, und die Übertragungsbeziehungen (3) sind die exakte Lösung von Gleichung (1) im Abschnitt. Zwischen zwei Stationen wird also nichts angenähert. Daraus folgen zwei Eigenschaften:
- Der Verlauf ist stückweise polynomial: Bei konstanten Streckenlasten ist höchstens vom vierten Grad, vom dritten, vom zweiten und vom ersten Grad.
- Zusätzliche Auswertestellen oder Lasten mit dem Betrag null ändern an den Ergebnissen nichts. Ein Testlauf mit dem Einfeldträger aus dem Kapitel Stationen und Gleichungssystem und 38 zusätzlichen Einzelkräften der Größe null liefert dasselbe Minimum der Durchbiegung bis auf das letzte Bit.
Exakt meint hier nur: Das Ergebnis gibt die Modellgleichung wieder. Die Rechnung selbst läuft in Gleitkommazahlen; wie genau sie ist und wann SpanDraft ein Ergebnis zurückhält, beschreibt das Kapitel Numerische Lösung und Genauigkeit. Ob das Modell zum Bauteil passt, ist eine andere Frage, die das Kapitel Rechenmodell und Annahmen behandelt.
Grenzen der Formulierung
Die geschlossene Übertragung hängt an den Annahmen des Modells:
- ist über die gesamte Länge konstant. Veränderliche Querschnitte sind nicht vorgesehen.
- Streckenlasten sind konstant. Linear oder anders veränderliche Linienlasten gibt es nicht.
- Schubverformung fehlt, weil der Balken der Euler-Bernoulli-Kinematik folgt.
- Das Gleichgewicht steht am unverformten Balken. Geometrische Nichtlinearität wird nicht erfasst.
- Äußere Axiallasten gibt es nicht. Die Längsrichtung braucht deshalb keine eigene Übertragung: und sind überall null.
Quellen
- Eduard C. Pestel; Frederick A. Leckie. Matrix Methods in Elastomechanics. McGraw-Hill, New York. 1963. Abgerufen am .
- Uri M. Ascher; Robert M. M. Mattheij; Robert D. Russell. Numerical Solution of Boundary Value Problems for Ordinary Differential Equations. Classics in Applied Mathematics 13. Society for Industrial and Applied Mathematics, Philadelphia. 1995. DOI 10.1137/1.9781611971231. Abgerufen am .
- Dietmar Gross; Werner Hauger; Jörg Schröder; Wolfgang A. Wall. Technische Mechanik 2 — Elastostatik. 15. Auflage. Springer Vieweg, Berlin, Heidelberg. 2024. DOI 10.1007/978-3-662-68423-8. Abgerufen am .
- Nicholas J. Higham. Accuracy and Stability of Numerical Algorithms. 2. Auflage. Society for Industrial and Applied Mathematics, Philadelphia. 2002. DOI 10.1137/1.9780898718027. Abgerufen am .