 SpanDraft
Stationen und Gleichungssystem
Ereignisstationen und mechanische Stationen
Das Kapitel Zustandsgrößen und Übertragung überträgt den Zustand durch einen Abschnitt, in dem nur Lasten wirken. An Lagern gilt das nicht mehr: Ein Lager hält die Durchbiegung fest und nimmt dafür eine zunächst unbekannte Kraft auf. SpanDraft unterscheidet deshalb zwei Arten von Stellen auf der Balkenachse:
- Ereignisstationen sind alle Stellen, an denen sich ein Ergebnis ändern kann: Balkenenden, Lager, Einzelkräfte, Einzelmomente und die Grenzen jeder Streckenlast, auch bei Lasten mit dem Betrag null. Sie teilen den Balken in Stücke, in denen jeder Verlauf ein einziges Polynom ist, und sind die Stellen, an denen SpanDraft Knotenergebnisse ausgibt.
- Mechanische Stationen sind nur die Balkenenden und die Lager. Nur dort entstehen Unbekannte. Der Bereich zwischen zwei aufeinanderfolgenden mechanischen Stationen heißt Abschnitt.
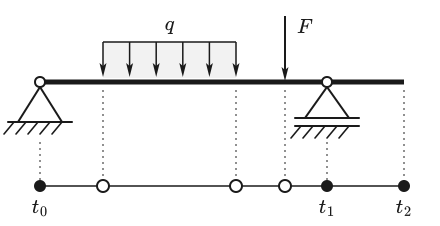
Positionen werden exakt verglichen. Zwei Lasten oder Lager bilden genau dann eine gemeinsame Station, wenn ihre gespeicherten Positionen gleich sind. Nahe, aber verschiedene Werte bleiben getrennt, auch wenn sie nur um die kleinste darstellbare Differenz auseinanderliegen. Es gibt kein Runden auf Nachbarstellen und keinen Mindestabstand.
Regeln an den Stationen
An jeder mechanischen Station treffen ein linksseitiger und ein rechtsseitiger Zustand zusammen. Der linksseitige ist die Übertragung durch den Abschnitt davor. Für jede der vier Komponenten legt die Station genau eine Regel fest: Die Komponente ist entweder vorgeschrieben, sie geht stetig oder mit einem bekannten Lastsprung über, oder ihr Sprung ist frei, weil dort eine unbekannte Reaktion wirkt.
| Station | ||||
|---|---|---|---|---|
| Loslager, Festlager | stetig | Sprung | Sprung frei | |
| Einspannung | Sprung frei | Sprung frei | ||
| Freies Balkenende | stetig | stetig | Sprung | Sprung |
Außerhalb des Balkens gibt es kein Moment und keine Querkraft. Am linken Ende ist deshalb der linksseitige Zustand , am rechten Ende muss der rechtsseitige Zustand erfüllen. und sind Einzelkraft und Einzelmoment genau an der Station; Lasten unmittelbar auf einem Lager werden dort als Sprung mitgenommen. Stehen verschiedene Lagerarten an derselben Position, vereinigen sich ihre Sperren: Festlager und Einspannung zusammen wirken wie eine Einspannung.
Aus den Regeln entsteht das Gleichungssystem:
- Unbekannte sind die Komponenten des rechtsseitigen Zustands, die weder vorgeschrieben noch aus bekannten Werten festgelegt sind.
- Gleichungen sind die Regeln „stetig“ und „bekannter Sprung“, deren linke Seite aus der Übertragung stammt.
- Vorgeschriebene Werte wie am Lager sind exakt null. Sie werden nicht als Gleichung mitgeführt, sondern vor dem Lösen eingesetzt.
- Freie Sprünge liefern keine Gleichung. Sie gehören zu einer Lagerreaktion, die nach dem Lösen bestimmt wird.
Jede vorgeschriebene Komponente entfernt eine Unbekannte, jeder freie Sprung eine Gleichung. Die Zahl der Gleichungen stimmt deshalb mit der Zahl der Unbekannten überein. Lastpositionen ändern daran nichts: Eine zusätzliche Last ändert nur die rechte Seite des Systems, nicht seine Matrix.
Beispiel: außermittige Einzelkraft
Ein Balken mit liegt links auf einem Festlager und rechts auf einem Loslager. Er trägt eine Einzelkraft bei . Mit und ist . Die Kraftstelle teilt den einzigen Abschnitt in zwei Stücke, erzeugt aber keine Unbekannte.
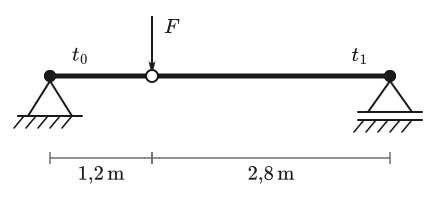
An der linken Station ist links . Das Festlager schreibt vor, geht ohne Einzelmoment stetig über, also ist . Unbekannt bleiben die Rotation und die Querkraft rechts der Station, deren Sprung die Lagerkraft aufnimmt. An der rechten Station sind , und vorgeschrieben; unbekannt ist nur . Mit und den Lastintegralen der Einzelkraft liefern die drei Regeln an drei Gleichungen:
Geordnet nach den Unbekannten ist das ein lineares System mit drei Zeilen:
Die letzte Zeile gibt , die erste danach und die zweite . Die Durchbiegung unter der Kraft folgt aus der Übertragung bis zur Stelle : .
Zur Kontrolle dienen die geschlossenen Lösungen der Balkentheorie, die sich mit durch abschnittsweise Integration ergeben.1
| Größe | Analytisch | SpanDraft |
|---|---|---|
| in N | 910,000 | 910,000 |
| in N | 390,000 | 390,000 |
| in mm | −0,728000 | −0,728000 |
| in mrad | −0,736667 | −0,736667 |
| in mrad | −0,346667 | −0,346667 |
| in mrad | 0,563333 | 0,563333 |
Die Tabelle rundet auf sechs signifikante Stellen. Mit voller Stellenzahl unterscheiden sich beide Spalten nur um relative Beträge in der Größenordnung von , also um die Rundung der Gleitkommarechnung. Auch das Gleichgewicht passt: .
Mehrere Felder
Bei mehreren Lagern wiederholt sich dasselbe Muster. Jede Gleichung an einer Station verwendet nur Unbekannte dieser Station und der vorhergehenden, weil die Übertragung nur durch einen Abschnitt reicht. Abbildung 3 zeigt das für einen Durchlaufträger auf drei Lagern: Die von null verschiedenen Einträge liegen in einem schmalen Band. Am Innenlager sind , und rechts der Station unbekannt; der Sprung von nimmt die Lagerkraft auf.
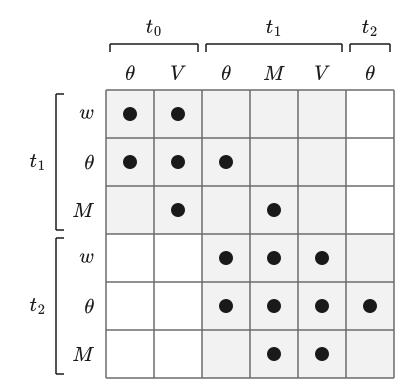
Die Größe des Systems wächst mit der Zahl der Lager, nicht mit der Zahl der Lasten. Ein Einfeldträger mit beliebig vielen Lasten führt immer auf drei Unbekannte.
Analytisch
Das verbreitete direkte Steifigkeitsverfahren stellt das Gleichgewicht an Knoten auf. Knoten entstehen an Lagern und meist auch an Lasten, und zwischen ihnen wirken Elementsteifigkeiten wie .2 Ein sehr kurzes Element neben einem langen erzeugt dabei Einträge sehr unterschiedlicher Größe, deren Summe die eigentliche Information enthält.
SpanDraft
Die Zustandsformulierung koppelt benachbarte Stationen über die Übertragung. Ein kurzer Abschnitt bedeutet eine Übertragung nahe der Einheitsmatrix, keine große Steifigkeit. Lasten ändern nur die rechte Seite. Für dasselbe Modell liefern beide Verfahren dieselbe mechanische Lösung.
Wann es keine Lösung gibt
Ein zusammenhängender Balken kann sich in der Ebene als starrer Körper bewegen, ohne sich zu verformen: axial als sowie in der Biegeebene als gerade Linie mit konstanter Rotation . Solange eine dieser Bewegungen möglich ist, entstehen dabei keine inneren Kräfte, und das Problem hat keine eindeutige Lösung.
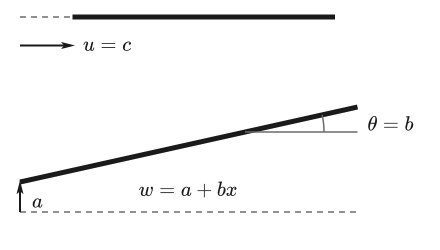
Daraus folgt die Stabilitätsbedingung: Das Modell braucht mindestens eine Sperre von und außerdem entweder eine Einspannung oder Sperren von an zwei verschiedenen Positionen. SpanDraft prüft das vor dem Aufstellen des Gleichungssystems, unabhängig von Lasten und Steifigkeit und auch für unbelastete Modelle. Die Prüfung arbeitet exakt mit den gespeicherten Positionen und kommt ohne Toleranz aus: Zwei Lager in sehr kleinem Abstand verhindern das Kippen, zwei Lager an derselben Position nicht.
Ein Balken auf zwei Loslagern wird deshalb abgelehnt, obwohl alle Lasten transversal wirken: Seine axiale Lage wäre unbestimmt. SpanDraft meldet dann „Lagerung nicht ausreichend“. Eine instabile Lagerung wird damit von einem numerischen Problem unterschieden, das das Kapitel Numerische Lösung und Genauigkeit behandelt.
Die praktischen Prüfschritte bei fehlenden Ergebnissen stehen in der Hilfe unter Probleme erkennen und beheben.
Lagerreaktionen
Nach dem Lösen sind alle Zustände bekannt. Eine Lagerreaktion ist der Teil des Sprungs, den die Lasten an der Station nicht erklären:
Das ist die Sprungbedingung aus dem Kapitel Lasten, Lager und Schnittgrößen, nach der Reaktion aufgelöst. Im Beispiel ist links und , also . Rechts springt von −390 N auf null, also .
Lasten direkt auf einem Lager zeigen den Vorteil dieser Form. Eine Kraft von −1250 N genau über dem Innenlager eines Durchlaufträgers erzeugt keine Verformung: Alle Zustände bleiben null, und der Sprung liefert .
Reaktionen werden nur für gesperrte Richtungen ausgegeben, und zwar einmal je Station und Richtung. Stehen mehrere Lager an derselben Position, wird ihre gemeinsame Reaktion nicht aufgeteilt, weil eine Aufteilung dort nicht eindeutig wäre. Eine Reaktion von genau null an einer gesperrten Richtung ist ein gültiges Ergebnis; an freien Richtungen gibt es keine Reaktion. Da SpanDraft keine äußeren Axiallasten anbietet, ist die axiale Reaktion an Festlager und Einspannung stets genau null.
Grenzen des Verfahrens
Das Verfahren berechnet genau einen geraden Balken entlang der -Achse. Daraus ergeben sich folgende Grenzen:
- Rahmen und räumliche Tragwerke sind nicht vorgesehen.
- Lager sind starr. Vorgegebene Lagerbewegungen, elastische Lager und innere Gelenke sind nicht vorgesehen.
- Die Längsrichtung wird nur auf ihre Starrkörperbewegung geprüft; ein belastetes Axialsystem wird nicht gelöst.
- Das Verfahren liefert keinen Knick- oder sonstigen Stabilitätsnachweis. Die „Stabilität“ in diesem Kapitel meint nur, dass der Balken nicht frei beweglich ist.
Wie aus den gelösten Zuständen die vollständigen Verläufe und Extremwerte werden, beschreibt das Kapitel Kontinuierliche Ergebnisse und Extremwerte.
Quellen
- Dietmar Gross; Werner Hauger; Jörg Schröder; Wolfgang A. Wall. Technische Mechanik 2 — Elastostatik. 15. Auflage. Springer Vieweg, Berlin, Heidelberg. 2024. DOI 10.1007/978-3-662-68423-8. Abgerufen am .
- Carlos A. Felippa. The Direct Stiffness Method I. Introduction to Finite Element Methods, Kapitel 2, University of Colorado Boulder. Abgerufen am .